Harita Tahmininden Saha Kanıtına: TruffleMaps'in Model–Sensör–Kanıt–Geri Besleme Döngüsü
· Güncellendi
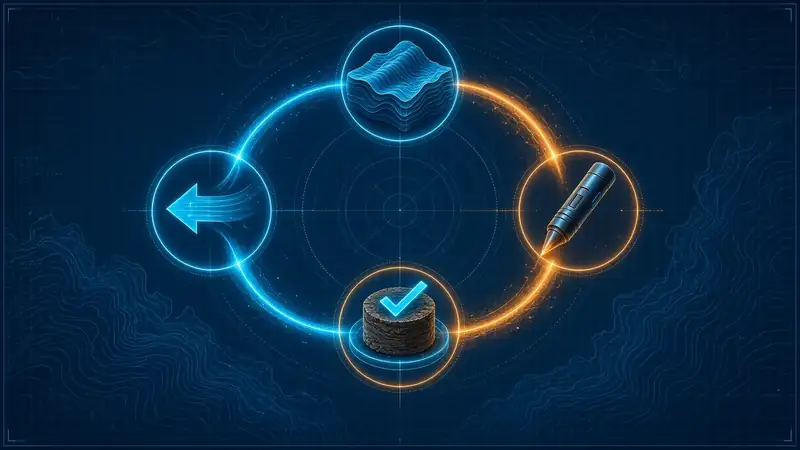
TruffleMaps'in kalbinde dört aşamalı bir döngü vardır: Model → Sensör → Kanıt → Geri Besleme. Model nereye bakılacağını belirler, TRUFON HUNT o noktada sahada tespit yapar, sonuç kanıt olarak kaydedilir ve bu kanıt sonraki hedeflerin önceliğini iyileştirir. Bu yaklaşım için patent başvurusu yapılmıştır: Patent Başvuru No: 2026/014888.
Neden tek seferlik harita yetmez?
Statik bir harita, saha gerçeği değiştikçe eskir: kurak bir yaz, yeni bir yol, yangın açıklığı. Ayrıca bir harita sahada ne olduğunu öğrenmez. Profesyonel trüf programları, her saha gününden öğrenen bir sisteme ihtiyaç duyar.
1. Model
Uydu, toprak, jeoloji, topoğrafya ve habitat verileri birleştirilerek dört trüf türü için habitat katmanları ve öncelikli GPS hedefleri üretilir. Habitat skoru göreli bir saha önceliğidir; "%80 trüf" gibi bir olasılık dili kullanılmaz. Ayrıntılar: trüf haritası nasıl çalışır.
2. Sensör: TRUFON HUNT
Hedef noktada TRUFON HUNT saha tespiti yapar. Sensör, sistemin isteğe bağlı bir eki değil, döngünün merkezidir: haritadaki hedefi sahadaki kanıta bağlayan halka budur. Ölçüm, ortam koşulları dikkate alınarak değerlendirilir.
3. Kanıt
Her ölçüm, kazı ve sonuç konum ve zamanla birlikte kayda geçer. Bulgu kadar olumsuz ziyaret de kanıttır: aynı noktaya boşuna tekrar gidilmesini önler. Kayıtlar müşteri portalında ve saha geçmişinde saklanır.
4. Geri besleme
Kanıt modele geri döner. Tekrar tekrar olumsuz çıkan bölgelerin önceliği düşer; doğrulanmış bulguların çevresindeki hedefler öne çıkar. Döngü, modelin her zaman haklı olduğunu iddia etmez; sahadan öğrenmesini sağlar.
Döngü diyagramı
Veri katmanları → Model → GPS hedefleri → TRUFON HUNT saha tespiti → Kanıt (konumlu kayıt) → Geri besleme → Model güncelleme, ve döngü yeniden başlar.
Sonuçlar
Bu döngüyle yürütülen TruffleMaps/TRUFON saha çalışmalarında hedefli kazı sonuçlarına göre %85 başarılı kazı oranı elde edilmiştir. Gerçek bir saha testinde ise önceden belirlenmiş üç GPS hedefinin üçünde de Tuber aestivum bulgusu elde edildi (saha kanıtları).
Kurumsal kullanım: denetlenebilir karar
Orman işletmeleri için döngü, denetlenebilir karar demektir: Bu hedef neden seçildi? Hangi ziyaretler olumsuz çıktı? Öncelik neden değişti? Konumlu kayıt zinciri bu sorulara yanıt verir (kurumlar).
Veri kalitesi
Döngünün kalitesi kayıtların kalitesine bağlıdır: doğru etiket (bulgu / olumsuz ziyaret), doğru konum, eksiksiz kayıt. Olumsuz ziyaretleri atlamak, bir sonraki hedef listesini kötüleştirir.
Şeffaflık
Patent başvurusu kamuya açıktır; ticari sırlar ve algoritma ayrıntıları paylaşılmaz. Skor hiçbir zaman olasılık olarak sunulmaz.
Sonraki adım
Döngünün patent boyutu için TRUFON HUNT ve TruffleMaps patent teknolojisi, uçtan uca iş akışı için Haritada Hedef, Sahada Tespit. Arazinizde başlamak için erişim talebi.